[자율주행 알고리즘 판단편] OGM, 코스트맵(Costmap) : 최적화 지능형 판단 5편
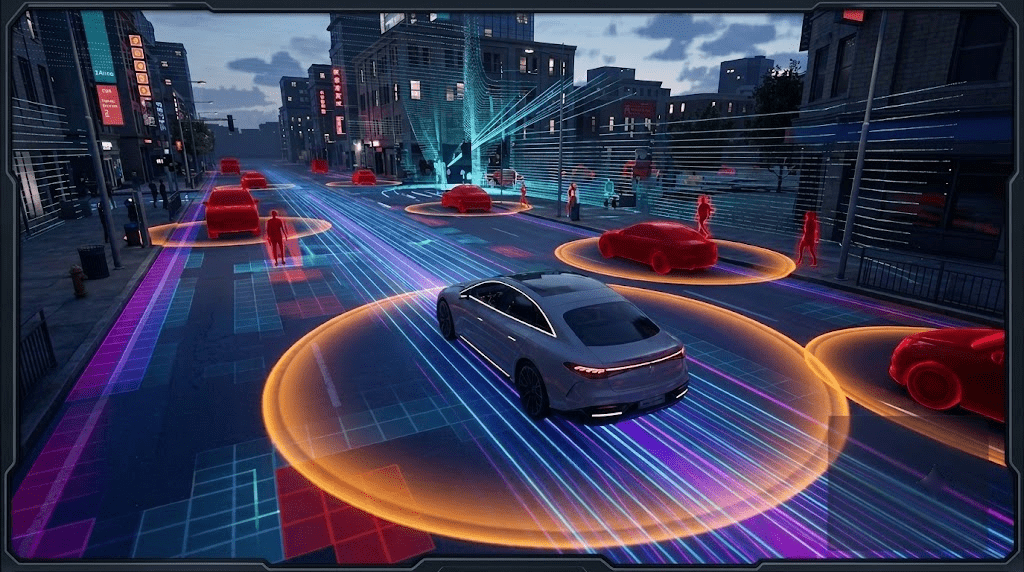
이전 까지는 많은 사람들이 카메라나 라이다(LiDAR) 센서가 어떻게 장애물을 ‘보는 것(인지)’이 자율주행을 공부했습니다. 또 자율주행 자동차는 어떻게 복잡한 도로 위에서 공간을 어떻게 이해하는 지도 알아보았습니다. 이제 전부였으면 너무 좋겠지만! 사실 핵심은 이 데이터를 바탕으로 ‘어떻게 움직일지 결정하는 것(판단)‘에 있습니다. 오늘은 자율주행 시스템이 비정형 데이터를 어떻게 정형화된 지도로 바꾸고, 생존을 위한 판단 로직을 거쳐, 30ms 이내의 … 더 읽기