RAG 아키텍처, Ai 만들기 : 멀티소스 벡터 DB, 청킹 전략부터 로컬 LLM (3편)
ai 3편 썸네일

RAG 아키텍처 인공지능 애플리케이션의 개발 흐름은 단순히 프롬프트를 다듬는 수준을 넘어, 기업 내부의 방대한 데이터를 어떻게 오차 없이 찾아내고 연결할 것인가의 싸움으로 전환되었습니다. 지난 1편과 2편에서는 머신러닝의 기본 원리부터 시작해 LangChain의 기초 문법(LCEL), 단일 PDF 문서를 활용한 기본 RAG 파이프라인을 구축해 보았습니다. 하지만 사내 데이터는 PDF 문서뿐만 아니라 관계형 데이터베이스(RDB)에도 쌓여 있고, 때로는 최신 웹 … 더 읽기
랭체인(LangChain)과 RAG, AI 에이전트 구축 완벽 가이드 (2편)

ai 에이전트 구축 썸네일

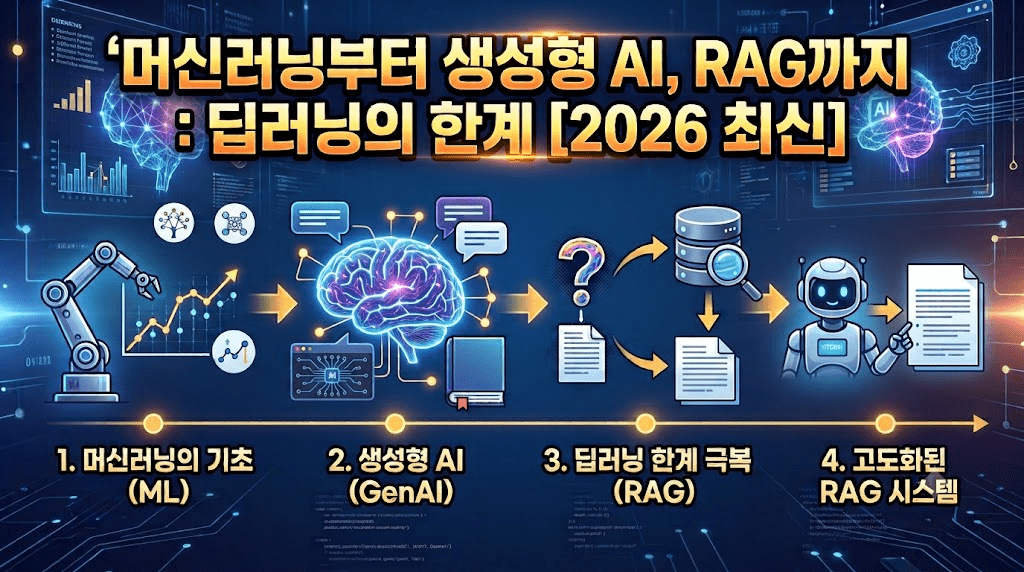
과거의 딥러닝은 주로 뇌의 신경망 구조를 흉내 내는 데서 시작되었지만, 오늘날의 트랜스포머(Transformer) 기반 생성형 AI는 인간의 언어 습득 과정과 멀티모달 감각 처리 방식을 모방하며 눈부시게 진화하고 있습니다. 머신러닝으로 학생의 취약 단원을 분석하고, 그 결과를 바탕으로 GPT가 맞춤형 문제를 자동 생성하는 ‘교육 개인화 프로젝트’처럼, AI는 이미 완결된 형태의 솔루션으로 우리 곁에 다가왔습니다. 하지만 생성형 AI 역시 … 더 읽기

머신러닝부터 생성형 AI, RAG까지 : 딥러닝의 한계 [2026 최신] 1편

ai 썸네일

이전까지는 자율주행, 블로그 만들기를 해보았습니다! 다음 주제로는 AI입니다!! 인공지능(AI) 머신러닝, 딥러닝, 생성형 AI기술은 눈부신 속도로 발전하고 있습니다. 단순한 데이터 분류와 예측을 수행하던 전통적인 머신러닝(Machine Learning)에서 시작해, 이제는 인간처럼 글을 쓰고 코드를 작성하는 생성형 AI(Generative AI)의 시대로 진입했습니다. 이제는 GPT6 Astra의 등장으로 AGI의 시대를 열었다고 하죠. 딥러닝과 생성형 AI가 완벽한 것만은 아닙니다. AI가 사실이 아닌 정보를 … 더 읽기

[자율주행 모델 경량편] 엣지 AI를 위한 필수 아키텍처 및 최적화 6편

자율주행 모델 경량편

지난 시간 자율주행 알고리즘 판단편에 이어서, 오늘 다뤄볼 주제는 딥러닝 엔지니어링의 꽃이라고 할 수 있는 ‘자율주행 모델 경량화편’입니다. 우리가 연구실 GPU(서버) 환경에서 만든 거대하고 무거운 AI 모델은 실제 자율주행 차량의 엣지 디바이스(Edge Device)에 바로 올릴 수 없습니다. 제한된 전력, 부족한 VRAM, 그리고 무엇보다 ‘서멀 스로틀링(Thermal Throttling, 발열로 인한 성능 저하)’이라는 혹독한 물리적 제약이 존재하기 때문입니다. … 더 읽기

[자율주행 알고리즘 판단편] OGM, 코스트맵(Costmap) : 최적화 지능형 판단 5편

자율주행 인지-판단 융합 뷰

이전 까지는 많은 사람들이 카메라나 라이다(LiDAR) 센서가 어떻게 장애물을 ‘보는 것(인지)’이 자율주행을 공부했습니다. 또 자율주행 자동차는 어떻게 복잡한 도로 위에서 공간을 어떻게 이해하는 지도 알아보았습니다. 이제 전부였으면 너무 좋겠지만! 사실 핵심은 이 데이터를 바탕으로 ‘어떻게 움직일지 결정하는 것(판단)‘에 있습니다. 오늘은 자율주행 시스템이 비정형 데이터를 어떻게 정형화된 지도로 바꾸고, 생존을 위한 판단 로직을 거쳐, 30ms 이내의 … 더 읽기

애드센스 승인 거절, ‘가치가 별로 없는 콘텐츠’ 거절 사유 완벽 분석 및 SEO 최적화 해결 가이드 7편

워드프레스 수익화 7편

애드센스 승인 거절, 블로그나 웹사이트를 운영하며 구글 애드센스(Google AdSense) 수익화를 준비해 본 사람이라면 누구나 한 번쯤 마주하는 공포의 메일이 있습니다. 바로 “가치가 별로 없는 콘텐츠(Low-value content)”라는 사유로 인한 승인 거절 통보입니다. 저 역시 최근 클라우드 인프라와 보안 툴을 서비스하는 개인 엔지니어링 허브 사이트를 구축하고 애드센스 심사를 넣었지만, 거절 메일을 받았습니다. 하지만 좌절할 필요는 없습니다. 구글의 … 더 읽기

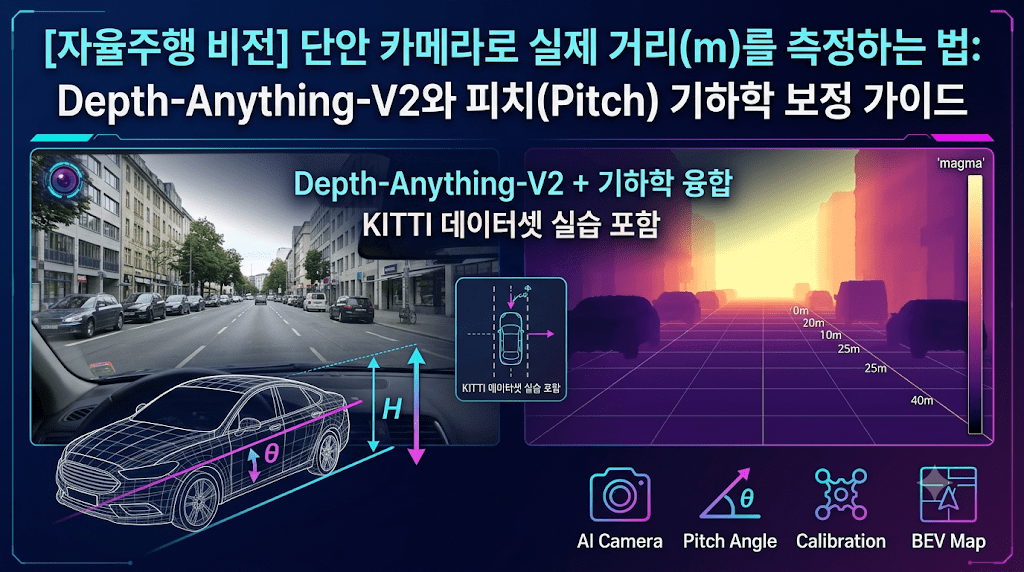
[모노뎁스] 카메라로 거리를 측정하는 법: 자율주행 비전, 기하학 보정 가이드 4편

컴퓨터비젼3편

왜 자율주행은 단안 모노뎁스(Monocular Depth)에 집중하는가? 지난 시간 자율주행 인지(Perception) 시스템의 핵심 목표는 “내 차량 전방의 장애물이 정확히 몇 미터(m) 앞에 있는가”를 오차 없이 파악하는 것입니다. 전통적으로는 고가의 라이다(LiDAR)나 두 개의 렌즈를 사용하는 스테레오 카메라(Stereo Camera)를 통해 시차(Disparity) 기반의 삼각측량을 수행해 왔습니다. 하지만 라이다는 수천만 원을 호가하는 하드웨어 비용과 악천후(비, 눈, 안개) 시 난반사 문제가 … 더 읽기

[완벽 해부] 자율주행 카메라 거리 측정 원리: 테슬라는 어떻게 라이다 없이 거리를 알까? 이론 3편

자율주행 카메라 거리 측정 원리 시각화

안녕하세요! 지난 파이토치로 만들어본 내용에 이어서 이번에는 최근 자율주행 기술이 발전하면서 가장 뜨거운 감자로 떠오른 것은 바로 센서의 선택입니다. 수천만 원에 달하는 라이다(LiDAR) 센서 없이, 오직 카메라만으로 완벽한 자율주행을 구현하려는 시도들이 이어지고 있습니다. 그렇다면 평면적인 2D 이미지만을 받아들이는 카메라는 도대체 어떻게 전방 차량과의 3차원 거리를 알아내는 것일까요? 오늘은 최신 모빌리티 기술의 핵심인 자율주행 카메라 거리 … 더 읽기

[자율주행 컴퓨터 비전] 이미지 분할(Segmentation) 완벽 가이드: U-Net부터 DeepLabv3+, Mask2Former 2편

컴퓨터 비전 썸네일 2

자율주행에서 ‘컴퓨터 비전’이란? 이전편은 기본적인 자율주행 차량이 왜 필요한지를 알아보았습니다. 안전하게 목적지까지 도달하려면 도로 위의 환경을 사람처럼 시각적으로 인지하고 즉각적인 판단을 내려야 합니다. 4륜 자동차는 안전벨트와 차체 구조 덕분에 자율주행 시스템과 급제동 알고리즘을 공격적으로 탑재할 수 있습니다. 컴퓨터 비전의 모든 기초는 바로 카메라 기반의 정밀한 시각 인지에서 시작됩니다. 컴퓨터 비전이 이미지를 해석하는 원리 컴퓨터에게 이미지란 … 더 읽기

구글 애드센스 신청 방법 완벽 가이드 & 워드프레스 6편(완)

6편

오라클 클라우드 프리티어 환경에 도커(Docker)를 올리고 세련된 Blocksy 테마까지 입히며 우리만의 워드프레스 인프라 구축을 성공적으로 마쳤습니다. 이전 글인 [구글이 사랑하는 글쓰기 비법 & 워드프레스 5편]에서 다루었듯, 블로그의 뼈대와 양질의 콘텐츠를 갖추었다면 이제 블로그 운영의 궁극적인 목표인 수익 창출을 향해 달려갈 차례입니다. 수많은 광고 플랫폼이 있지만, 단가와 안정성 면에서 구글 애드센스(Google AdSense)를 따라올 곳은 없습니다. 오늘은 … 더 읽기