왜 자율주행 기술이 필요할까?
우리가 레벨 4 이상의 완전 자율주행(특정 구역 내 운전자 개입이 전혀 불필요하며 위험 시 스스로 대처하는 단계)을 궁극적인 목표로 삼고 개발에 몰두하는 이유는 단순히 운전의 귀찮음을 덜기 위함이 아닙니다. 여기에는 사회적, 경제적으로 매우 중대한 3가지 이유가 존재합니다.
인적 과실의 3대 유형 (글로벌 통계 기준)
미국 NHTSA의 연구에 따르면, 인적 과실(전체 사고 원인의 약 94% 지정)은 크게 세 가지 심리·행동적 요인으로 나뉩니다.
| 과실 유형 | 비율 | 주요 사례 |
|---|---|---|
| 인지 오류 (Recognition Error) | 약 41% | 운전 중 주의 분산, 내부 전방 주시 태만, 사각지대 미확인 |
| 판단 오류 (Decision Error) | 약 33% | 주변 차량의 속도 오판, 불법 유턴, 제한속도 초과(과속) |
| 조작 오류 (Performance Error) | 약 11% | 급제동 시 과도한 핸들 조작, 페달 오조작 (가속/브레이크 혼동) |
나머지 약 7%는 졸음이나 갑작스러운 건강 이상 등 신체적 불능(Non-performance) 상태에 해당합니다
- 교통 효율성 최적화: 차량 간의 통신과 실시간 교통 흐름 제어를 통해 정체를 완화하고, 불필요한 브레이크 횟수를 최소화하여 에너지 소비를 최적화합니다.
- 교통사고 감소: 전체 교통사고 원인의 90% 이상은 인적 과실(졸음, 전방 주시 태만, 판단 오류 등)에서 비롯됩니다. 자율주행 시스템은 인간의 실수를 차단해 생명을 구합니다.
- 이동의 자유 제공: 고령자나 장애인 등 교통약자분들에게 독립적이고 편리한 이동 수단(로보택시 등)을 제공합니다.
테슬라(Tesla)는 현재 어느 레벨일까?
많은 분들이 테슬라의 주행 기술을 완전한 자율주행으로 생각하지만, 제공된 자율주행 기준에 따르면 테슬라의 FSD(Full Self-Driving)는 아직 ‘레벨 2 (부분 자동화)’ 단계에 해당합니다. 책임의 단계에서 자유로워지는 것이 운전의 주권을 시스템에게 주느냐, 사람이 있느냐가 가장 큰 단계입니다.
- 레벨 2 후반 (부분 자동화)의 특징: 시스템이 핸들(차선 유지)과 페달(속도 조절)을 동시에 제어하여 운전자를 돕습니다. 하지만 주행의 주도권과 책임은 여전히 ‘사람(운전자)’에게 있습니다.
- 우리가 나아갈 길 (레벨 4 이상): 특정 구역 내에서 운전자의 개입이 전혀 필요 없고 위험 시에도 시스템이 스스로 대처하는 로보택시 수준의 ‘고도 자동화’가 바로 레벨 4입니다.
테슬라와 같은 레벨 2를 넘어 운전자 개입이 필요 없는 레벨 4 이상의 완전 자율주행 시대로 넘어가기 위해서는, 자동차가 사람의 눈과 뇌를 완벽히 대체할 수 있는 강력한 ‘카메라 비전 인지 기술’과 ‘AI 최적화’가 필수적입니다.
자율주행 센서 3대장, 왜 ‘카메라’가 필수일까?
자율주행차는 주변 환경을 파악하기 위해 카메라(Camera), 라이다(LiDAR), 레이더(Radar)라는 3대 주요 센서를 상호보완적으로 사용합니다.
| 센서 | 장점 | 단점 | 특징 |
| 카메라 | 저렴함, 색상 및 표지판 텍스트 인식 가능 | 야간 및 악천후 취약, 2D 기반이라 거리 측정 어려움 | 인간의 눈과 가장 유사한 기본 센서 |
| 라이다(LiDAR) | 레이저를 활용한 센티미터 단위의 정밀한 거리 측정 | 장비가 매우 비싸고 처리할 데이터가 무거움 | 촘촘한 점(Point)으로 물체의 3D 형태 복원 |
| 레이더(Radar) | 비, 눈, 안개 등 악천후 환경에 가장 강함 | 사물의 정밀한 형태를 구분하기 어려움 | 전파를 쏘아 사물의 상대적 속도와 거리 측정 |
❓ 왜 카메라가 비전 AI의 핵심일까요? 라이다와 레이더는 신호등이 빨간불인지 초록불인지, 표지판에 적힌 속도 제한이 ’50’인지 ’30’인지 절대 읽어낼 수 없습니다. 오직 카메라만이 ‘색상 정보’와 ‘텍스트(표지판)’를 인식할 수 있기 때문입니다. 비록 야간이나 악천후에 취약하고 거리 측정이 어렵다는 단점이 있지만, 이는 고도화된 소프트웨어(AI)의 고도화로 극복해 내고 있습니다.
카메라가 세상을 이해하는 3가지 핵심 비전 기술 (왜 필요할까?)
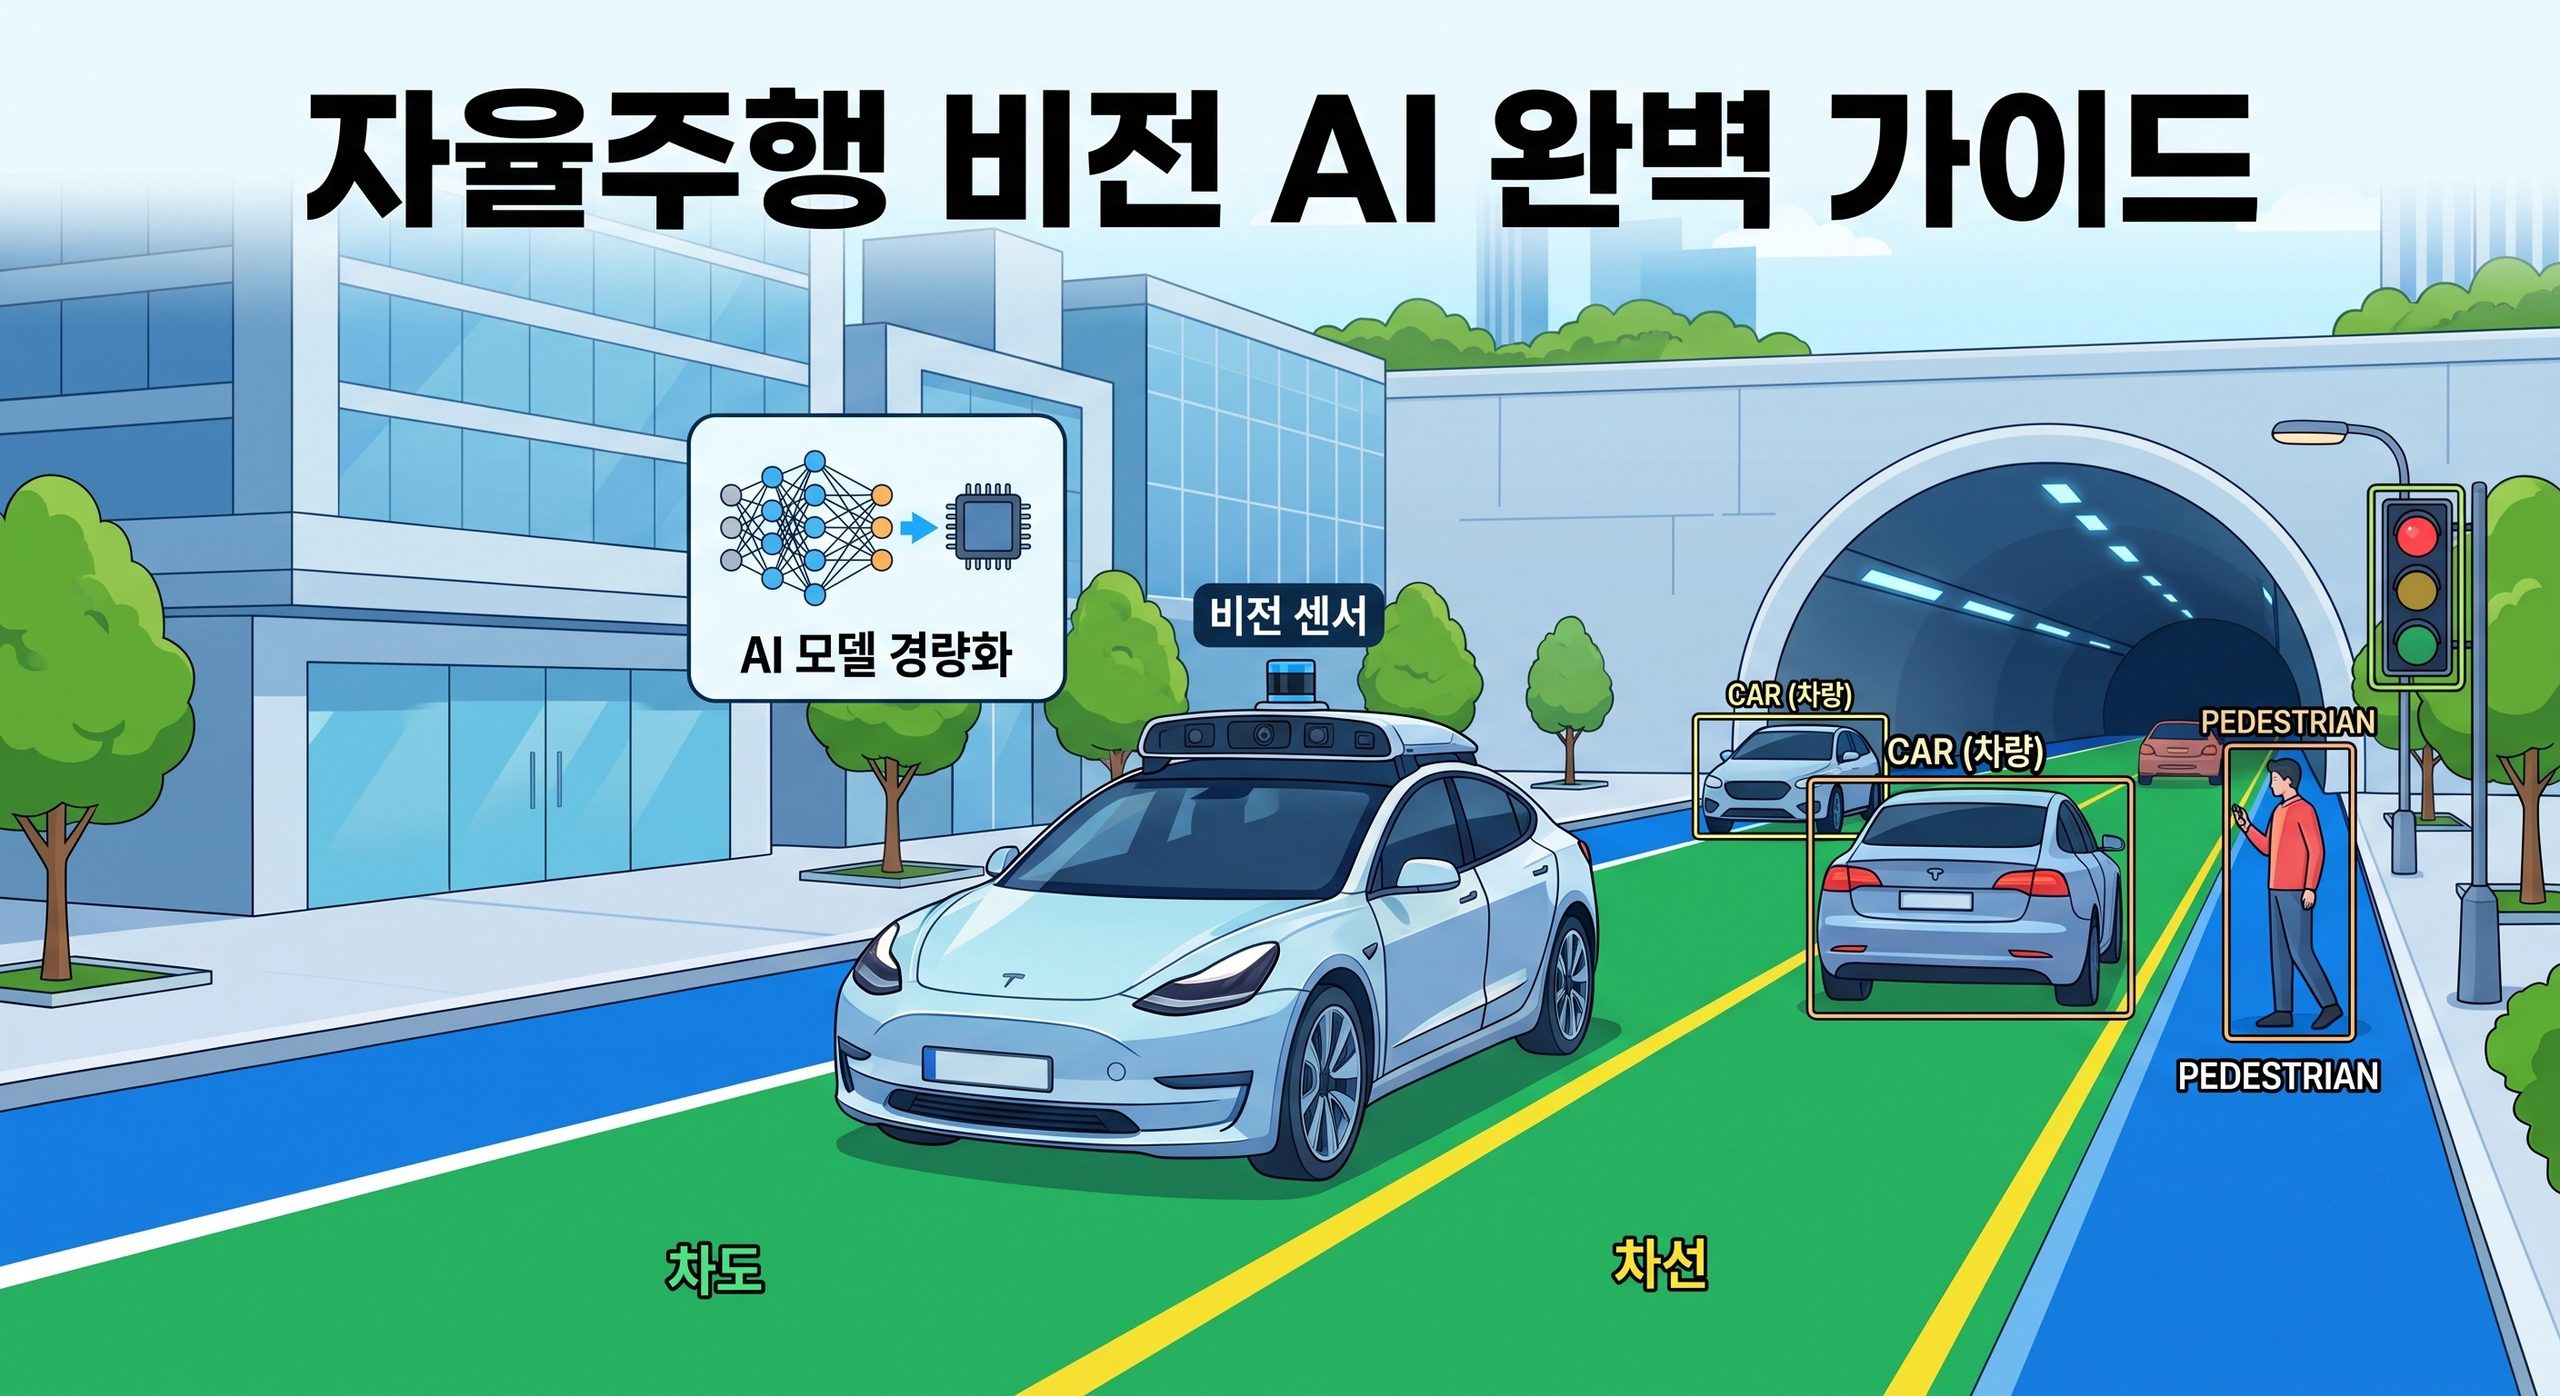
카메라에 찍힌 평면(2D) 이미지만으로는 운전할 수 없습니다. 안전한 주행을 위해 AI는 다음 3가지 핵심 과제를 실시간으로 수행해야 합니다.
① 물체 인식 및 분류 (Object Detection & Classification)
- 왜 해야 하나요? 도로 위 객체가 무엇인지 정확히 파악해야만 대처할 수 있기 때문입니다. 전방 사물이 ‘보행자’인지 ‘차량’인지 식별하여 “보행자이니 더 넓은 안전거리를 확보하고 서행하자”라는 맞춤형 주행 전략을 수립합니다.
② 거리 추정 (Depth Estimation)
- 왜 해야 하나요? 2D 평면 이미지에서 원근감을 느끼지 못하면 충돌할 수밖에 없습니다. AI는 스테레오 비전이나 모노 비전을 활용해 3차원 공간과 거리를 추론해 냅니다. 이를 통해 전방 장애물 앞 부드러운 감속 시점을 결정하는 등 장애물을 안전하게 회피합니다.
③ 의미론적 분할 (Semantic Segmentation)
- 왜 해야 하나요? 차량이 달릴 수 있는 영역을 파악해야 하기 때문입니다. 영상의 모든 픽셀마다 의미를 부여해 차도와 인도를 색칠하듯 구분하고, 차선 중앙을 유지하도록 돕습니다.
터널이나 지하공간에서는 어떻게 주행할까? ‘공간 지능’ 기술
지금까지의 비전 기술은 전방의 물체를 ‘보는’ 것에 집중했습니다. 하지만 자율주행차가 GPS 신호가 끊기는 터널이나 지하주차장에 들어갔을 때는 어떻게 해야 할까요?
- 시각적 주행거리 측정 (Visual Odometry): 카메라 영상 프레임의 연속적인 변화를 분석하여 차량이 ‘얼마나, 어느 방향으로 이동했는지’ 스스로 계산하여 길을 잃지 않습니다.
- SLAM (Simultaneous Localization and Mapping): 터널 내부를 카메라로 보면서 주변 지도를 그리는 동시에 그 지도 안에서 내 위치를 파악합니다. 이 SLAM 기술을 통해 비싼 라이다 센서 없이도 정밀한 차량 위치 인식이 가능해집니다.
다이어트!! ‘모델 경량화’는 왜 필수일까?
자율주행의 두뇌 역할을 하는 딥러닝 모델은 아주 크고 무겁습니다. 하지만 이를 실제 자동차에 탑재하려면 반드시 가볍게 깎아내는 도커 작업과 같이 경량화 작업이 필요합니다. 그 이유는 생명과 직결된 3가지 현실적인 제약 때문입니다.
- ⚡ 생명과 직결된 실시간성 (Real-Time) 확보: 시속 100km 주행 시 AI 판단이 단 1초만 늦어져도 차는 28m를 무방비로 전진합니다. 지연 시간을 최소화하기 위해 모델은 무조건 가벼워야 합니다.
- 💻 하드웨어의 제약: 자동차에는 거대한 서버실용 컴퓨터가 아니라, 작고 가벼운 전용 칩(임베디드 시스템)이 탑재되므로 한정된 메모리와 연산 자원을 효율적으로 써야 합니다.
- 🔋 에너지 효율성 방어: 전기차에서 무거운 AI 모델이 복잡한 계산을 끊임없이 반복하면 배터리가 빠르게 소모되어 주행거리가 짧아집니다.
타협: 트레이드오프(Trade-off)
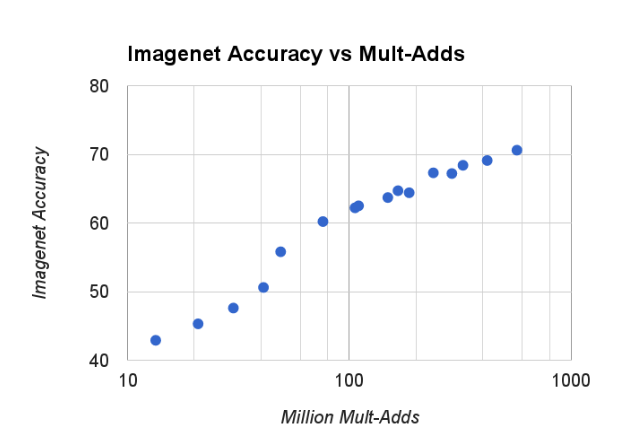
모델을 가볍게 만들어 판단 속도를 높이고 에너지를 절약하려면, 엔지니어들은 결국 ‘정확도’를 조금 희생해야 하는 트레이드오프(Trade-off) 관계를 겪게 됩니다. 예를 들어, 정확도를 10% 포기하는 대신 판단 속도를 6배 높이는 식의 현실적인 타협 과정이 필요합니다.
AI를 가볍게 만드는 대표적인 경량화 기술
똑똑한 인공지능의 지식(파라미터)과 생각의 깊이(연산량)를 유지하면서 용량을 줄이기 위해 다음과 같은 기술을 사용합니다.
| 기술명 | 개념 및 작동 원리 | 효과 |
| 가지치기 (Pruning) | 결과에 영향이 적은 불필요한 뉴런(잔가지)을 삭제하는 방식 | 파라미터 수 감소 및 모델 용량 축소 |
| 양자화 (Quantization) | 복잡하고 무거운 소수점 연산을 단순한 정수형으로 바꿔서 계산을 가볍게 만드는 기술 | 계산 속도 비약적 향상 및 전력 소모 감소 |
| 지식 증류 (Distillation) | 크고 똑똑한 스승(Teacher) 모델의 핵심 지식만 쏙 뽑아내어 가벼운 제자(Student) 모델에게 전수하는 기법 | 모델 크기 대비 높은 정확도 유지 |
| 효율적 설계 | 모델 설계 단계부터 처음부터 뼈대가 가볍고 튼튼한 구조.(EfficientNet, MobileNet 등)를 사용 | 애초에 가벼운 AI 모델 구축 |
다음 수업!
직접 자율주행 비전 AI 구현하기
“자율주행의 카메라 기술과 AI 모델 경량화 가이드 (설명편)”에 대한 3개의 생각